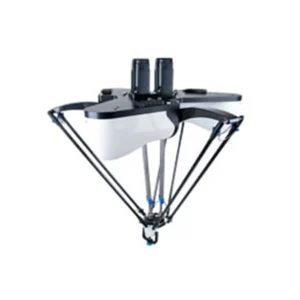
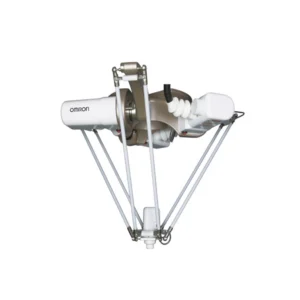
Параллельный робот Hornet

Документы
Каталог OMRON Industrial Robotics Automation Catalog I822-E1-22 (PDF, на английском)
Руководство пользователя OMRON Hornet 565 Robot I596-E-08 (PDF, на английском)
Каталог OMRON Sysmac Library SYSMAC-XR□□□ P102-E1-24 (PDF, на английском)
Брошюра
Брошюра(2)
Брошюра(3)
Вводное руководство
Производитель: Omron
Описание
Hornet 565 — параллельный робот OMRON с тремя рычагами для быстрой перекладки изделий с конвейера; по словам OMRON, он рассчитан на пищевую, фармацевтическую и медицинскую отрасли. Робот подвешивают над рабочей зоной диаметром 1130 мм, ход по вертикали — 425 мм, повторяемость ±0,10 мм, слежение за конвейером — до 1,4 м/с. Выпускается в двух исполнениях: трёхосевом с неподвижной платформой из нержавеющей стали — груз до 8 кг, и четырёхосевом, где четвёртый двигатель на основании через телескопический вал поворачивает фланец инструмента на ±360°, — груз до 3 кг. Усилители и контроллер с системой eV+ встроены в основание робота (eAIB), поэтому отдельный контроллер не обязателен; программируют Hornet в ACE на языке eV+ или с контроллера NJ/NX/NY на языке IEC 61131-3 через ePLC Connect. Платформа и рычаги рассчитаны на мойку и имеют защиту IP67.
Рядом в разделе: Четырехкоординатный робот Quattro — четыре рычага, рабочая зона 1300 или 1600 мм, груз до 15 кг, нужен контроллер SmartController EX, исполнения HS для пищевых производств; Дельта-робот X-Delta 3+1 — управляется контроллером NJ Robotics через сервоприводы 1S, рабочая зона от 500 до 1600 мм, груз от 1 до 10 кг.
Характеристики
| Модели | 17201-45600 — 3 оси, 17201-45604 — 4 оси; с защитой верха основания IP65 — 17201-45610 и 17201-45614; Add-On для системы со SmartController EX — 17203-45600, 17203-45604, 17203-45610, 17203-45614. Обозначение: 17 — промышленный робот, 2 — уровень Pro, 0 — версия, 1 — стандартный комплект или 3 — Add-On, 4 — Hornet, 56 — размер 565 мм, 0 — стандартное исполнение или 1 — IP65/67, 0 — 3 оси или 4 — 4 оси |
|---|---|
| Рабочая зона | диаметр 1130 мм до глубины 275 мм, ниже сужается: 750 мм на глубине 375 мм и 410 мм на 425 мм; монтаж — подвесной |
| Груз | номинальный 1,0 кг; наибольший 8 кг (3 оси) и 3 кг (4 оси) |
| Поворот фланца | ±360° у четырёхосевого исполнения, у трёхосевого поворота нет |
| Повторяемость | ±0,10 мм |
| Время цикла | цикл Adept 25/305/25 мм, длительный режим, 20 °C: 3 оси — 0,32, 0,34 и 0,38 с, 4 оси — 0,35, 0,37 и 0,42 с при грузе 0,1, 1,0 и 3,0 кг |
| Защита | верх основания IP20 (стандартное исполнение) или IP65 (исполнение IP65/67); низ основания IP65; платформа и рычаги IP67; чистые помещения — класс 1000 |
| Контроллер и связь | eAIB в основании: усилители, сервоуправление с частотой 8 кГц, система eV+, аппаратные цепи аварийного останова; входы/выходы 12/8, 2 входа энкодеров конвейера, 1 порт RS-232C; ACE, ePLC, ACE Sight, ePLC Connect и ePLC I/O; при необходимости — SmartController EX или NJ/NX/NY (версия робота 2.3.C и новее) |
| Питание | 24 В DC, 6 А и 200–240 В AC, 10 А, одна фаза |
| Условия работы | от 1 до 40 °C, влажность 5–90 % без конденсации, высота до 1000 м; хранение от −25 до 60 °C |
| Масса | 52 кг (4 оси), 48,6 кг (3 оси) без опций |
Устройство и мойка
Основание — алюминиевая отливка с тремя опорами для крепления к жёсткой раме, которую строит заказчик; eAIB должен сниматься с робота без демонтажа робота с рамы. Три двигателя вращают внутренние рычаги через редукторы, наружные рычаги из углепластика соединены с платформой шаровыми шарнирами на пружинах, снимаются без инструмента и не требуют смазки. Неподвижная платформа трёхосевого исполнения — из нержавеющей стали, поворотная платформа четырёхосевого — алюминий с химическим никелированием; в обеих есть сквозное отверстие 38 мм для воздуха и кабелей к инструменту. Платформу и рычаги снимают и моют погружением в ванне, робот допускает мойку водой и умеренные моющие средства пищевых производств при комнатной температуре. Верх основания стандартного исполнения защищён только по IP20 — на него вода попадать не должна; кабельный ввод поднимает защиту всего робота до IP65, но, по руководству OMRON, требованиям USDA он не соответствует.
Документация OMRON
Характеристики, коды заказа и размеры — в каталоге OMRON Industrial Robotics Automation Catalog (Cat. No. I822-E1-22, на английском), лист Hornet 565. Тот же лист у OMRON есть и отдельным файлом Hornet 565 (на английском) — это страницы прежнего издания каталога без своего кода редакции, числа в нём те же. Рабочая зона, установка, подключение, мойка и обслуживание — в руководстве Hornet 565 Robot User’s Guide (Cat. No. I596-E-08, на английском). Каталог I822-E1-22, руководство I596-E-08 и каталог Sysmac Library P102-E1-24 стоят в поле «Документы» карточки первыми, за ними четыре файла. «Брошюра» — английская брошюра AnyFeeder Solution о системе гибкой подачи россыпных деталей для роботов. «Брошюра(2)» — русская обзорная брошюра OMRON «Роботизация. Обзор промышленных роботов» с Hornet 565 среди параллельных роботов. «Брошюра(3)» — брошюра PackXpert Solution (Cat. No. I830-E1-01) о готовом решении OMRON для упаковочных линий. В каталоге Sysmac Library Hornet 565 указан среди роботов библиотеки Adept Robot Control Library SYSMAC-XR009 для управления с контроллеров NJ/NX/NY. «Вводное руководство» — P103-E1-01, пошаговый запуск этой библиотеки на примере контроллера NJ501-1500 и робота Viper 650; Hornet входит в список роботов, к которым руководство относится.